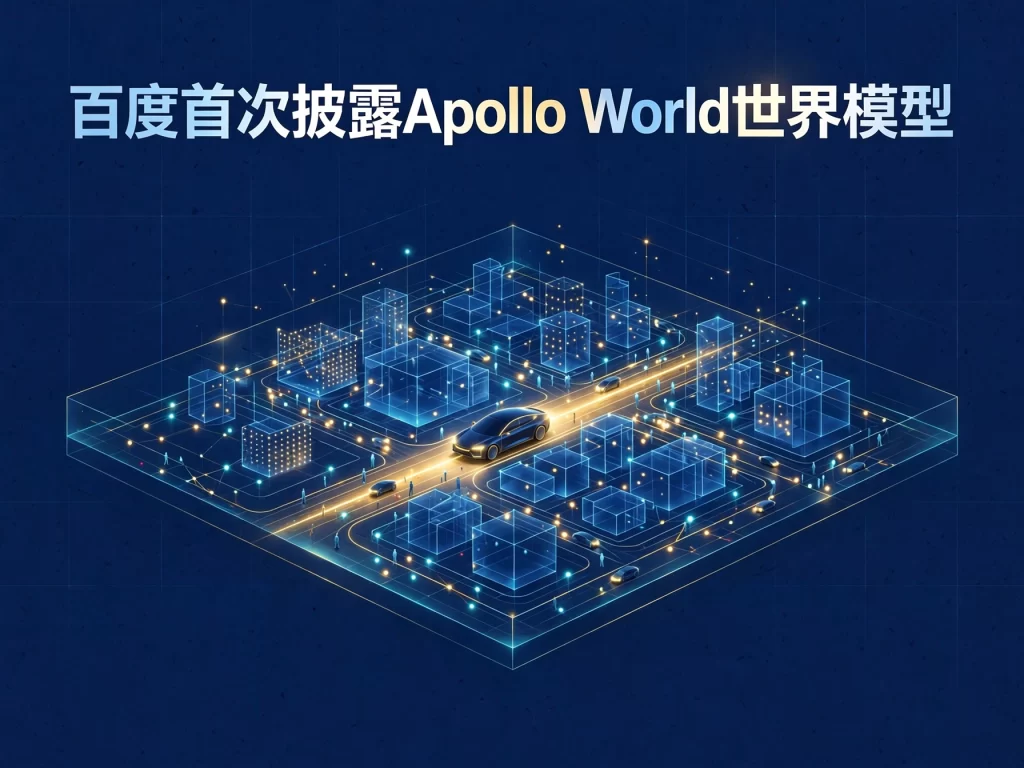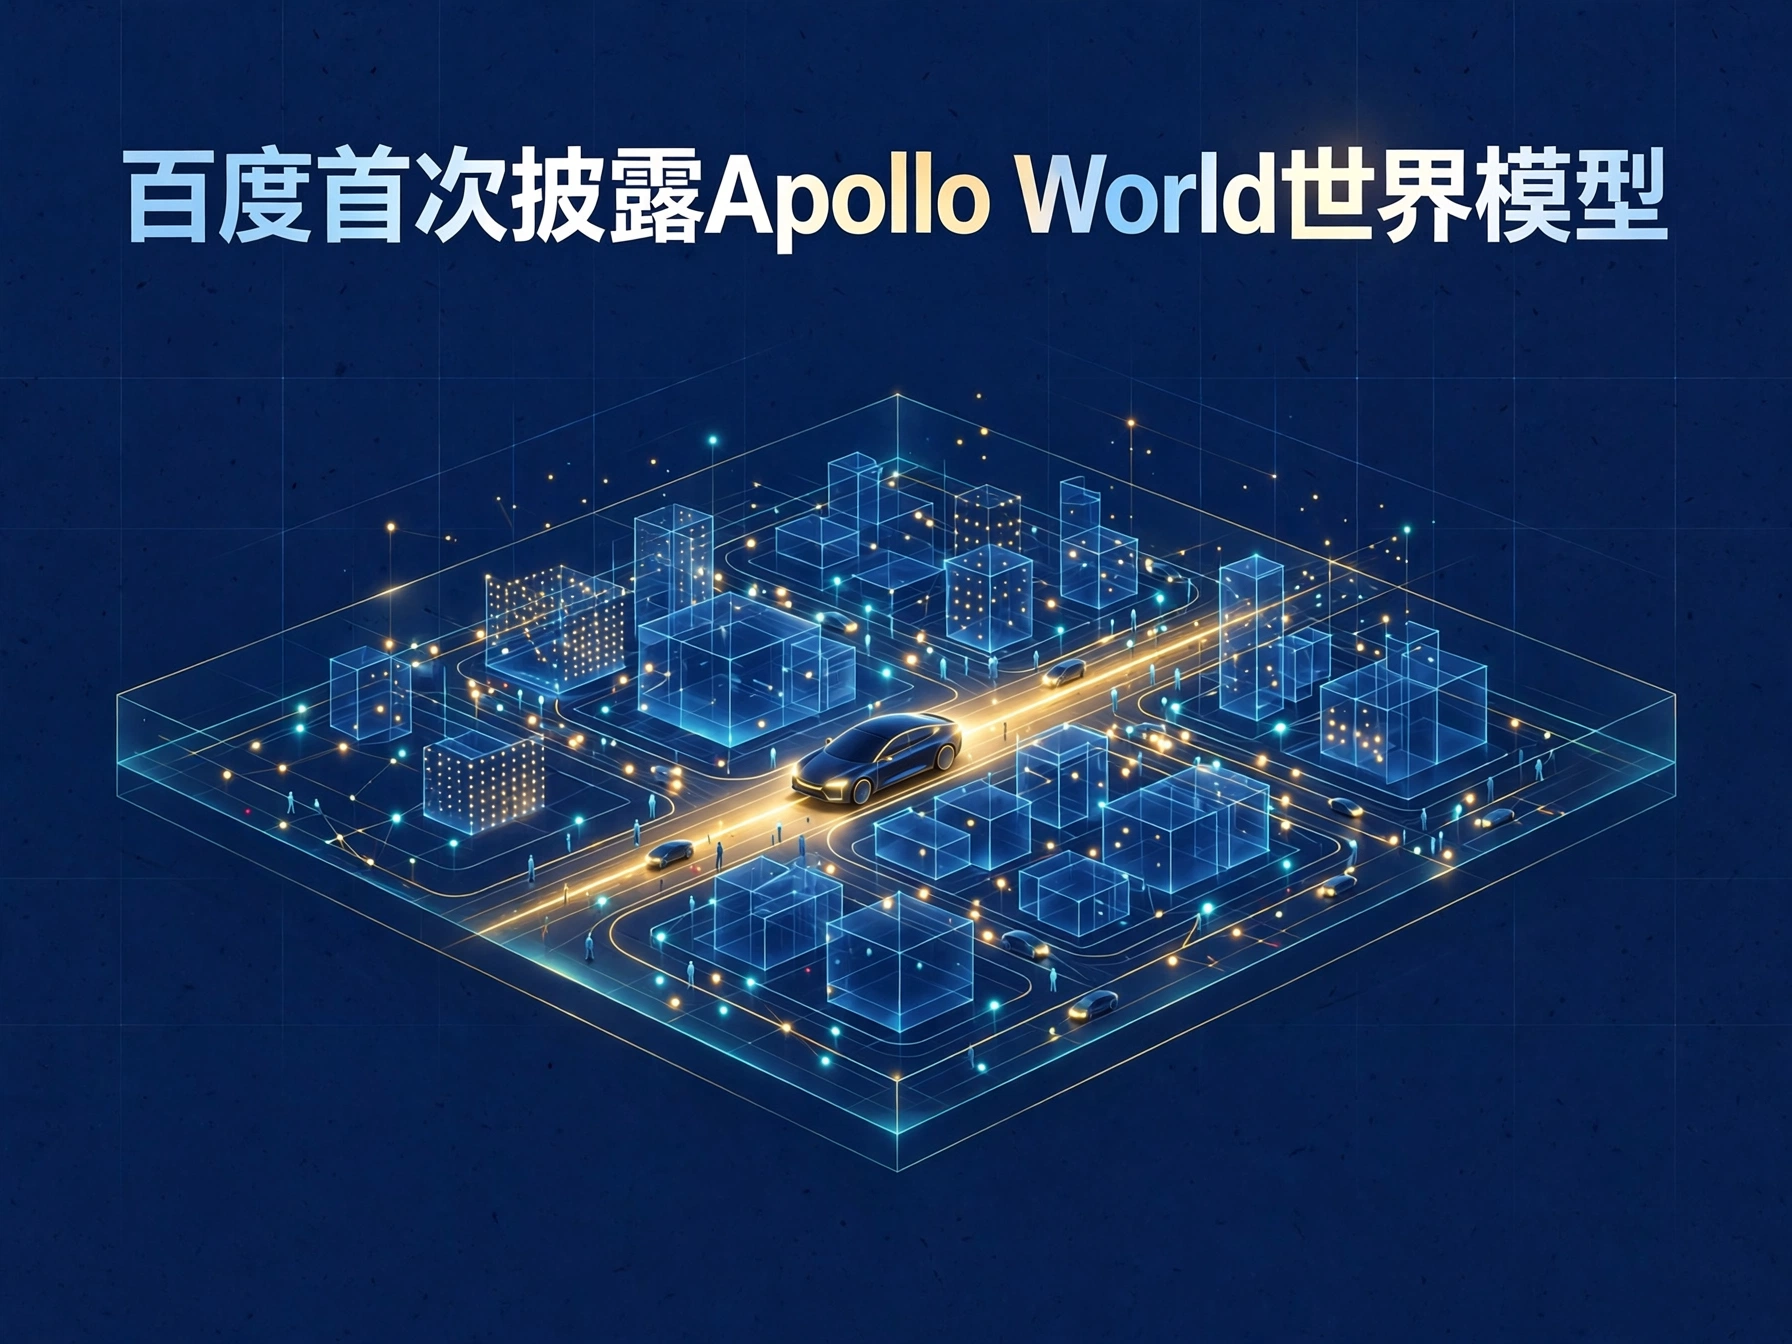
百度首次披露 Apollo World 世界模型,已用于萝卜快跑的全球化测试与验证。在它构建的虚拟城市里,车辆与行人都是会决策、会互动的 AI 智能体,让无人车在实车部署前先完成驾驶推演。
百度这次首次披露的,是 Apollo World 世界模型。这是一个与自动驾驶相关的模型,但它的做法与常见的路测方式不同:它不是直接把车开到真实道路上去试,而是在一个虚拟环境里,先把驾驶这件事完整地推演一遍。百度表示,这个世界模型已经用于萝卜快跑的全球化测试与验证。也就是说,萝卜快跑在走向不同国家和地区之前,会先在这个虚拟世界里完成一部分测试工作。
Apollo World 的核心,是它构建的虚拟城市。在这个虚拟城市里,车辆与行人不再是简单的背景元素,而是会决策、会互动的 AI 智能体。这个描述值得仔细理解。会决策,意味着虚拟城市里的车辆和行人不是按照固定路线机械移动的,它们会根据周围的情况做出判断:什么时候走、什么时候停、遇到突发情况怎么反应。会互动,则意味着它们之间不是各自独立的,而是会相互影响:车辆会注意到行人,行人会注意到车辆,它们的行为会彼此牵制、彼此回应。
这样的虚拟城市,对无人车测试的意义在于,它可以模拟出真实道路上的复杂性。真实的驾驶环境从来不是单一的,它是由大量的车辆、行人、信号灯、路况变化共同构成的。如果只在空旷的测试场里试车,很多复杂情况是遇不到的;如果直接在真实道路上试,又会面临安全和成本的问题。虚拟城市提供了一种折中的办法:在一个可以控制的环境里,尽可能还原真实的复杂性,让无人车在实车部署之前,先把各种情况推演一遍。
让无人车在实车部署前先完成驾驶推演,这个顺序本身很关键。推演在前,部署在后,意味着很多问题可以在虚拟环境里先被发现、再被解决,而不是等到车已经上路之后才暴露。推演的内容可以包括常规的驾驶场景,也可以包括一些在真实道路上不常出现、但一旦出现就很关键的边缘情况。在虚拟城市里,这些情况可以被反复构造、反复测试,而不用承担真实道路上的风险。这种先推演、后部署的思路,是 Apollo World 的一个重要特点。
萝卜快跑的全球化测试与验证,是 Apollo World 目前的一个具体应用。全球化这个词在这里值得留意:不同国家和地区的道路规则、驾驶习惯、交通环境并不相同,一辆无人车在一个地方跑得好,换一个地方未必同样适用。全球化测试要解决的,就是这种差异带来的适应问题。Apollo World 被用于这项工作,说明百度希望通过虚拟城市的推演,来帮助萝卜快跑适应不同的环境,在进入新的地区之前,先在虚拟环境里把当地的驾驶情况过一遍。
虚拟城市里的 AI 智能体,是实现这种推演的关键。车辆与行人都是智能体,意味着它们的行为不是预设好的剧本,而是根据环境实时生成的。这样的设计有一个好处:测试的结果不会因为剧本固定而变得单一,每一次推演都可能出现不同的组合和变化。无人车在这样的环境里接受测试,面对的不是几个固定的场景,而是一系列不断变化的情况。这对检验无人车的应对能力来说,是一种更贴近真实的考验。
从自动驾驶的发展来看,世界模型这类做法正在受到越来越多的关注。它的思路是先在虚拟世界里把驾驶的逻辑跑通,再把这套逻辑搬到真实的车上。这种做法并不能完全替代真实道路测试,但它可以在真实测试之前,先把大量的基础工作完成。百度首次披露 Apollo World,等于把自己在这条路上的做法公开了出来:用一个虚拟城市、加上一群会决策会互动的智能体,来为萝卜快跑的全球化测试提供支撑。
对关注无人驾驶的人来说,Apollo World 的披露提供了一个观察窗口。它展示的不是某一款车、某一次路测的成绩,而是一套测试方法:通过世界模型构建虚拟城市,让车辆与行人以 AI 智能体的形式存在,让无人车在实车部署前先完成驾驶推演。这套方法的价值,最终要看它在萝卜快跑的全球化测试与验证中交出什么样的实际效果。但就目前披露的信息而言,它的方向是明确的:先在虚拟世界里把驾驶想清楚,再到真实世界里去跑。
总的来说,百度首次披露 Apollo World 世界模型,核心信息可以归纳为三点:这个模型已经用于萝卜快跑的全球化测试与验证;它构建的虚拟城市里,车辆与行人都是会决策、会互动的 AI 智能体;它的作用是让无人车在实车部署前先完成驾驶推演。这三点合在一起,描绘出的是百度在自动驾驶测试上的一条新路径。
来源:中国证券报