


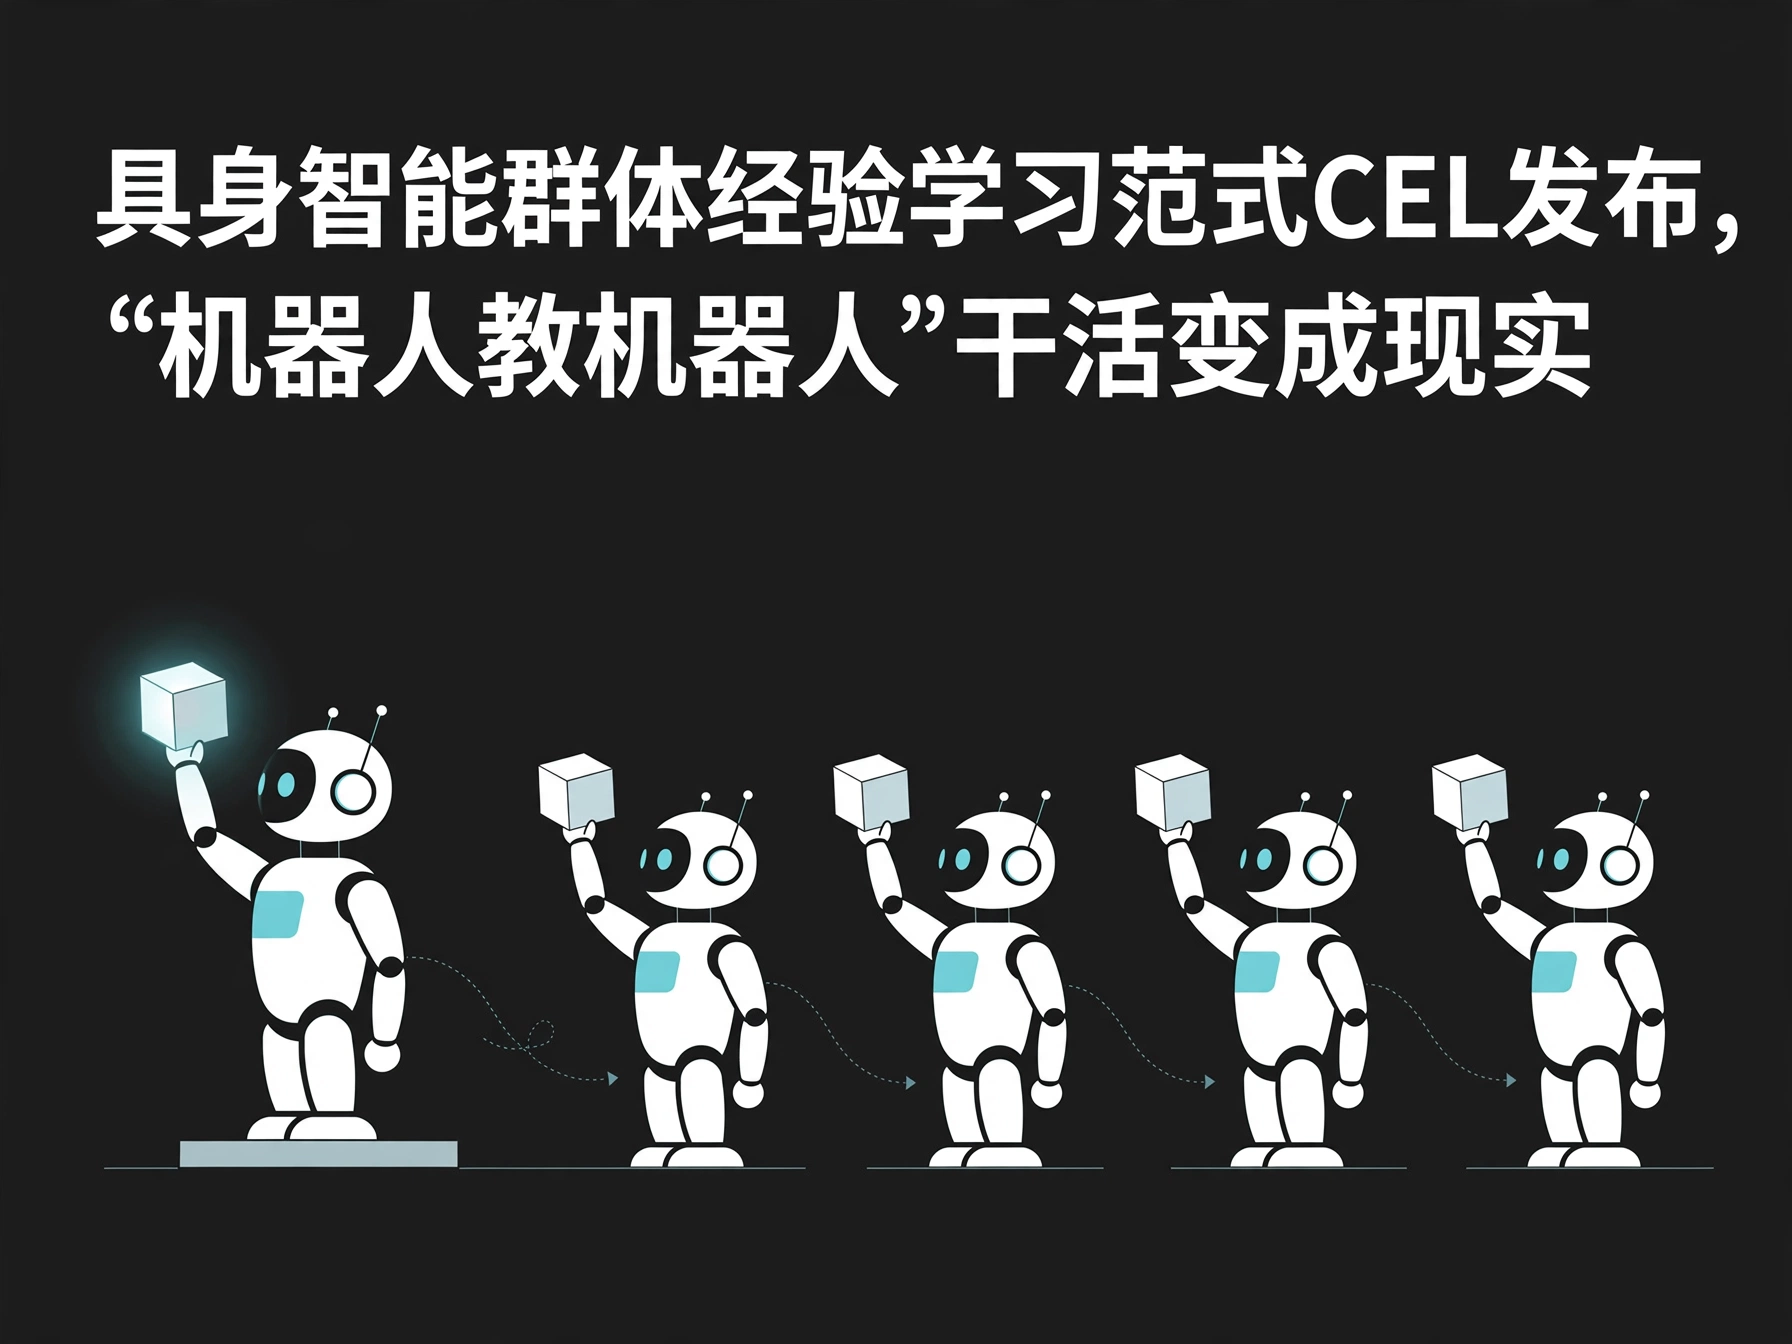
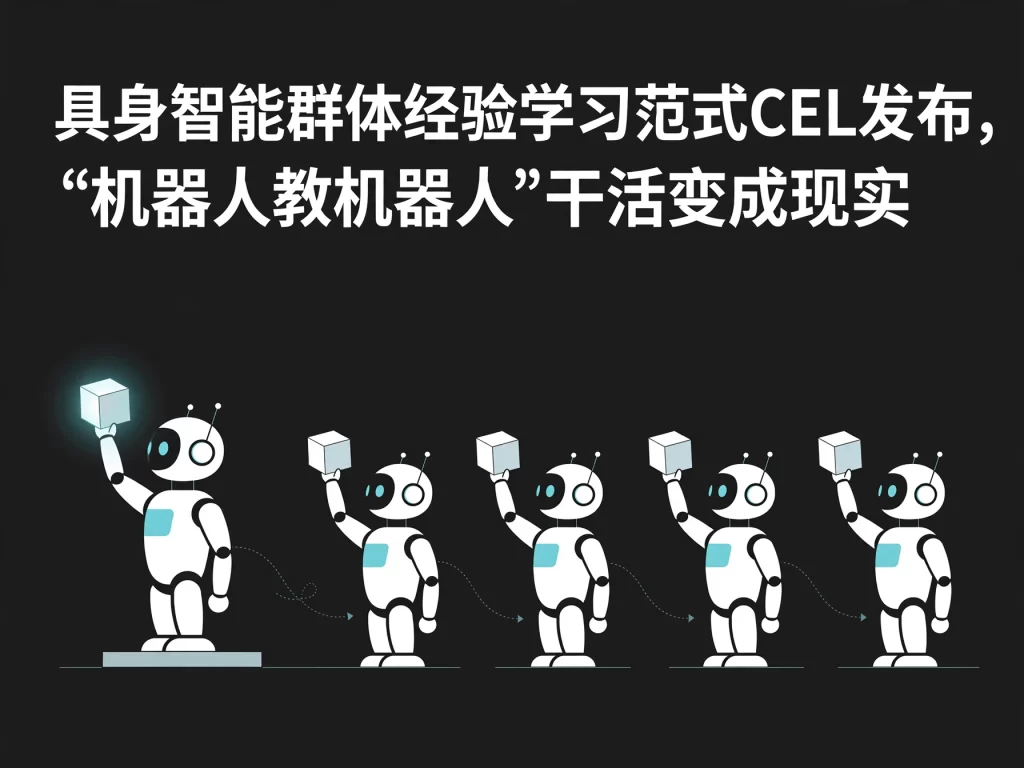
一个机器人学会干活不算稀奇,一群机器人互相学习、越干越好,才是具身智能走向规模应用的关键一步。10月30日,具身智能群体经验学习范式CEL在上海发布,由智元联合清华大学、无问芯穹共同研发。基于该范式训练的机器人,已经在五项真实任务上策略成功率超过人类远程操作员平均水平,“机器人教机器人”干活,正在从设想变成现实。
CEL的核心思想,可以用一句话概括:让机器人的经验不再只属于单个个体,而成为整个群体可以共享、可以积累的资产。在传统的机器人学习中,每台机器人各自积累经验,学到的本领很难直接迁移给其他机器人,规模扩大带来的收益也因此有限。而群体经验学习范式试图改变这一点:多台机器人共同执行任务、共同产生经验,再通过统一的范式把这些经验整合起来,用于改进群体的整体策略。这样一来,机器人数量的增加就不再只是简单的复制,而有可能带来能力上的复利。
发布中披露的五项真实任务,很好地说明了这种范式的含金量。插花、叠衣、手机充电、凳子组装、手机包装,这些任务各有各的难点:有的要求精细操作,有的涉及柔性物体,有的需要多步骤的顺序配合,都是日常生活中真实存在的动手活。基于CEL范式训练的机器人在这五项任务上的策略成功率,均超过了人类远程操作员的平均水平,最高反超16.7个百分点。这一对比的参照系值得注意:人类远程操作员本身已经具备相当的操作能力,机器人能够在策略层面超过这一平均水平,说明群体学习带来的提升是实质性的,而非在简单任务上的取巧。
规模效应在另一组数字中体现得更加直观。在手机包装任务中,96台机器人连续包装手机120次只失败2次,展现出群体协同下的高稳定性;而当机器人数量从16台扩至96台,成功率从86.7%升至98.3%。这两组数字放在一起,讲的是同一件事:机器人越多,群体经验越丰富,整体表现反而越好。这种“越用越强、越多越强”的特性,正是规模化部署最需要的品质,因为它意味着扩大规模不再只是增加成本,而是在同步积累能力。
支撑这一范式的两项关键技术,同样值得关注。失败引导经验检索微调算法FERT,指向的是如何从失败中学习:不是简单地丢弃失败案例,而是把失败经验检索出来、用于有针对性的微调,让群体避开已经踩过的坑。容错异步训练系统FATS,则解决的是大规模协同训练中的工程难题:当几十上百台机器人同时学习时,难免出现个别延迟或异常,系统需要在容忍这些波动的前提下保持训练的连续性与稳定性。这两项技术一个面向学习方法、一个面向系统工程,共同构成了CEL范式能够落地的底座。
值得一提的是,CEL范式所强调的“群体”二字,也暗含着对机器人部署方式的重新思考。过去人们常常默认,机器人能力的提升主要来自单机算法的进步;而群体经验学习则提示我们,部署规模本身也可以成为能力的一部分:当更多机器人投入真实任务,它们产生的经验就成为整个群体持续进步的燃料。这种思路如果成立,未来评价一个机器人系统时,除了看单台机器的表现,还要看它所在的群体规模、经验共享机制是否健全,这对产业的研发与部署策略都会产生影响。
从更长远的视角看,CEL的发布对具身智能产业的意义,或许不只在于几项任务的成功率数字。它提供了一种可复制的思路:通过群体经验的共享与积累,让机器人的学习过程本身具备规模效应。如果这条路径能够在更多任务、更多场景中得到验证,机器人从“单台可用”走向“群体可靠”的进程将会加快,而这正是人形机器人与具身智能真正走进生产生活所必须跨过的一步。
文末来源:封面新闻/新浪科技,2026年10月30日 19:41。







[…] 从更宽的视角看,具身智能的竞争正在从“能不能动”走向“能不能在真实世界里自主行动”。实验室里走直线、绕固定障碍物已经不够,能否在不可预测的人流中安全行走,才是服务机器人能否落地的关键一跃。“旦宝”把这一步放在了人群里,也把检验标准交给了真实世界。接下来值得看的,是它在更复杂、更拥挤、光线更多变的环境里表现如何,以及这套纯视觉端侧方案能否从一台样机,变成一批可以批量部署的产品。 […]
[…] 这项范式名为群体经验学习,英文缩写CEL,发布时间是10月30日。它的核心想法并不复杂,却与过去机器人学习的主流方式有所不同。过去,一台机器人学会一项任务,往往要靠自己反复试错:做对了得到奖励,做错了调整策略,成千上万次之后才逐渐熟练。这种方式有效,但效率受限于单台机器人的试错速度,而且每一台机器人都要把别人已经走过的弯路再走一遍。CEL换了一个思路:让一群机器人共享经验,一台机器人的成功轨迹可以成为其他机器人的教材,一台机器人的失败轨迹也可以成为其他机器人的警示,群体一起学,比单台各自学要快得多。 […]
[…] 优必选在具身智能赛道上押注的范围比一家机器人厂商更大。从仿真平台的模型与数据,到具身大模型的训练与部署,再到上游的传感器和芯片,一场围绕“机器人如何高效学习”的竞争已经开始。 […]