


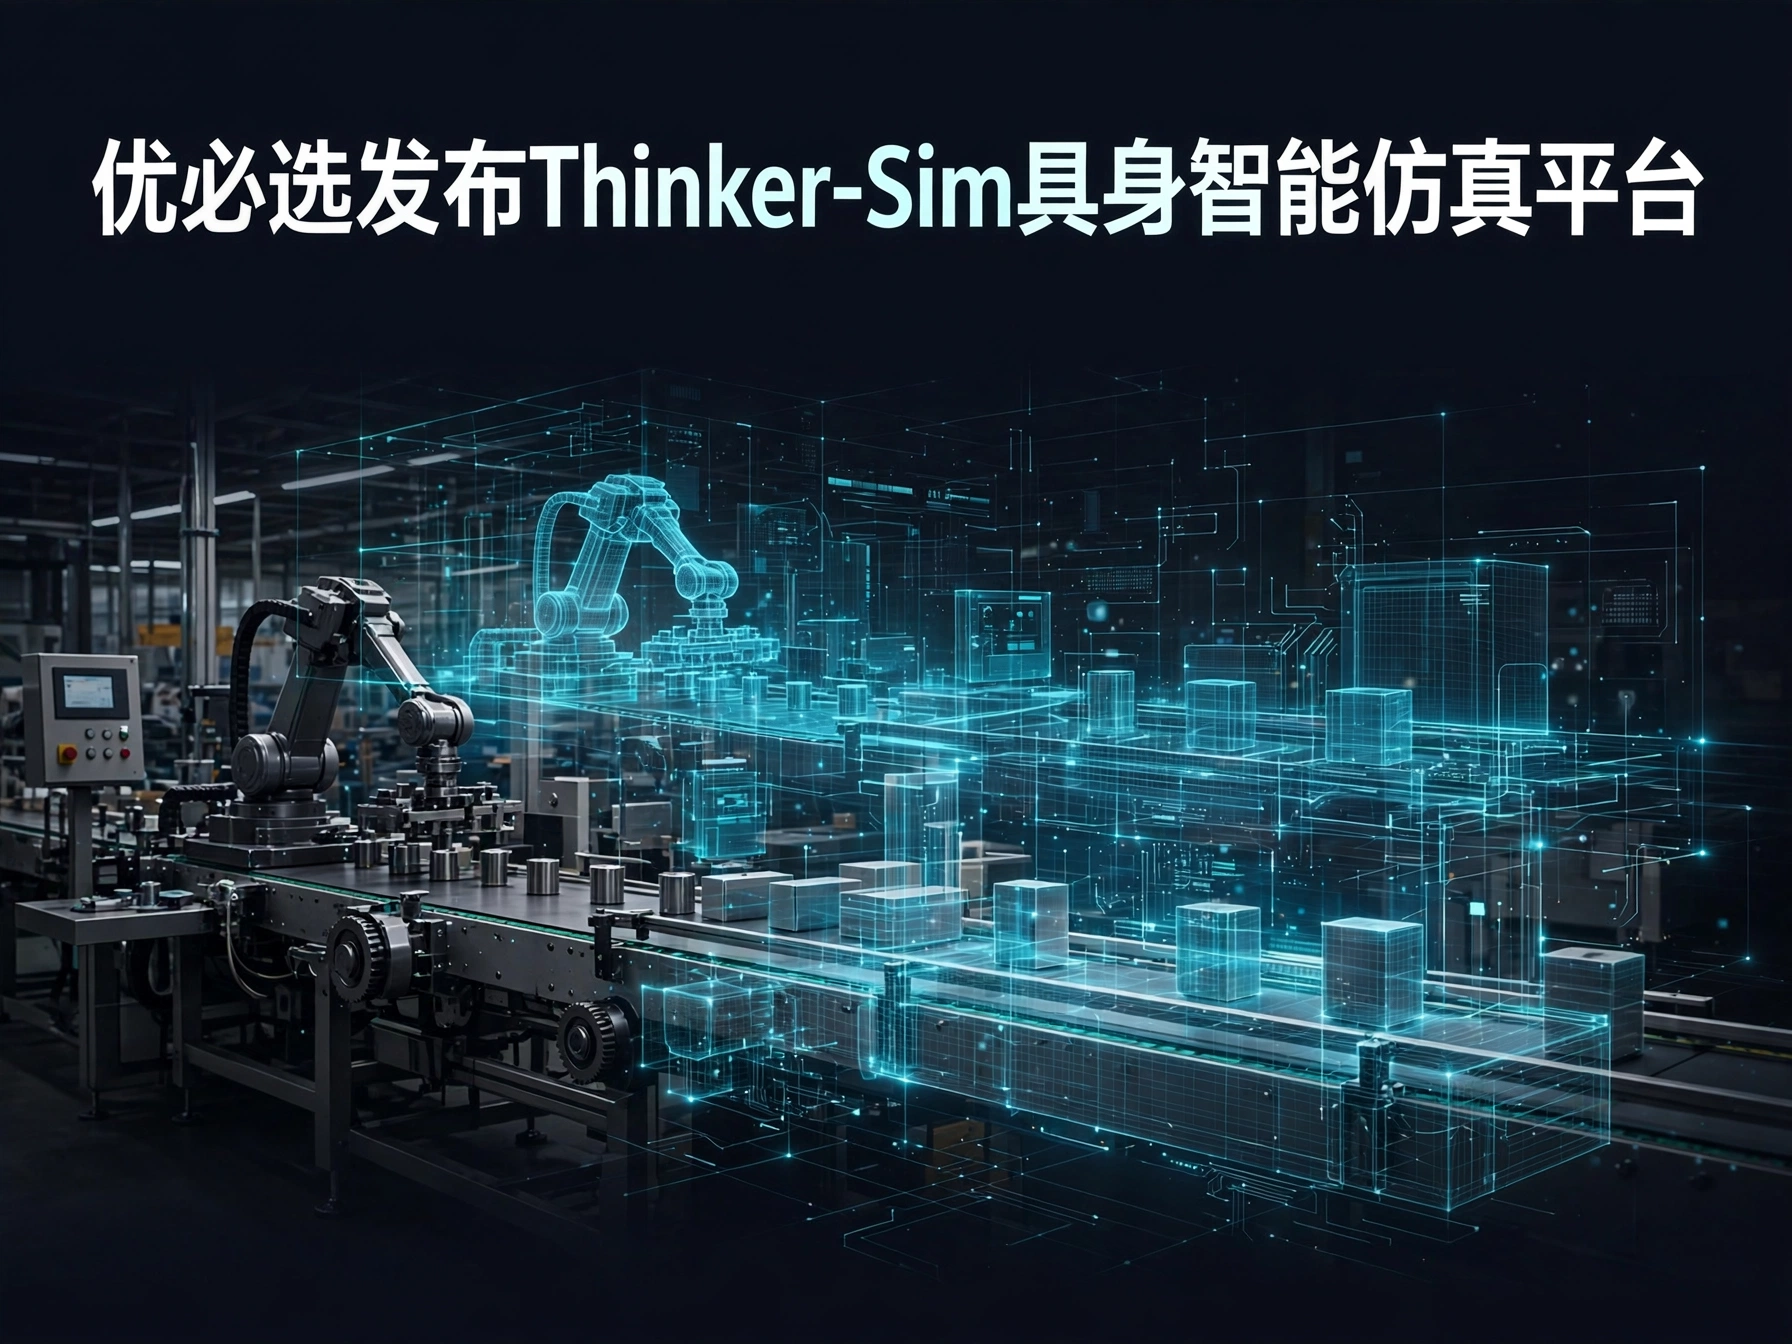
机器人要走进工厂、走进真实世界,先得有个练兵场。近日,优必选发布Thinker-Sim具身智能仿真平台,把真实场景数字化、仿真数据合成与机器人能力评测做成了一站式技术体系。借助自研Thinker-GS高保真场景重建算法,平台能够把真实工厂产线还原进仿真环境。换句话说,机器人可以在高度逼真的“数字工厂”里先练上成千上万遍,再走向真实产线。
具身智能的训练长期面临一个两难:只在真实世界里练,成本高、风险大、进度慢;只在仿真里练,又容易出现“仿真到现实”的鸿沟——仿真里跑得很好的策略,一到真实环境就因为光照、摩擦、遮挡等细节差异而失灵。解决这个问题的思路,是把仿真做得足够像真实世界,同时让仿真数据的生成和能力的评测都标准化、可重复。Thinker-Sim正是沿着这条思路打造的平台,它把三个环节串在了一起:先把真实场景数字化,再在数字场景里合成训练数据,最后用同一套标准评测机器人的能力。
其中最关键的一环,是自研的Thinker-GS高保真场景重建算法。它的作用,是把真实工厂产线“搬进”仿真:通过对真实场景的采集与重建,生成几何与外观都高度接近的数字孪生环境。对于机器人训练而言,这意味着仿真不再是凭空搭建的积木世界,而是对真实产线的复刻——传送带的位置、工位的布局、设备的形态都来自真实场景。机器人先在这样的环境里学习,学到的操作技能向真实环境迁移时,遇到的“陌生感”会小得多。
把场景数字化、数据合成与能力评测做成一站式体系,还有一层实际意义:它降低了具身智能研发的门槛。过去,一个团队要训练机器人,往往需要自己搭建仿真环境、自己写数据生成流程、自己设计评测指标,每一步都是重复造轮子。一站式平台把这些基础设施统一起来,研究团队可以把更多精力放在算法和任务本身,而不是在工具链上耗费时间。对于中小团队和高校实验室来说,这种基础设施的共享,往往比单一算法突破更能推动整个领域的进步。
从应用场景看,工厂产线是具身智能最先落地的领域之一,也最能体现仿真平台的价值。产线任务重复性强、流程相对固定,但对精度和稳定性要求极高,任何失误都可能造成停线损失。先在仿真里把任务练熟,再把策略迁移到真实机器人上,既能加快部署速度,也能把试错成本控制在数字世界里。随着仿真保真度的提升,越来越多过去必须在真实产线上验证的环节,都有望先在仿真中完成筛选和迭代。
当然,仿真平台的价值最终要由迁移效果来检验。保真度再高的数字产线,也不可能百分之百复现真实世界的全部细节:材料的形变、传感器的噪声、设备的老化,都是难以完全建模的因素。因此,仿真与真实数据的结合使用仍将是主流——仿真负责大规模、低成本的初步训练与筛选,真实数据负责最后的校准与验证。Thinker-Sim把评测环节纳入平台,恰恰为这种结合提供了度量:只有在统一标准下反复评测,才能知道仿真训练到底在多大程度上转化为了真实能力。
放在行业趋势里看,仿真平台、群体学习、数据集标准正在共同构成具身智能的基础设施层。仿真解决“在哪里练”的问题,群体学习解决“经验如何积累”的问题,数据集标准解决“数据是否可信”的问题。三者缺一不可,而优必选此次发布的平台,正是在“在哪里练”这个环节上的一次系统性补强。接下来值得关注的,是平台是否会向更多行业场景开放,以及在真实产线项目中,仿真训练究竟能为部署周期缩短多少时间。
文末来源:新浪财经








[…] 具身智能走到今天,最大的瓶颈之一并不在模型结构,而在数据。机器人要学会抓取、装配、分拣这些看似简单的动作,传统做法高度依赖人类示范:操作员通过遥操作设备一遍遍演示,机器人再模仿学习。这种方式虽然直观,却有一个天然的短板——示范成本高、速度慢,而且每一台机器人的经验都难以直接复用到另一台身上。当机器人数量从几台走向几百台、几千台时,逐台示范的模式很快就会撞上天花板。 […]