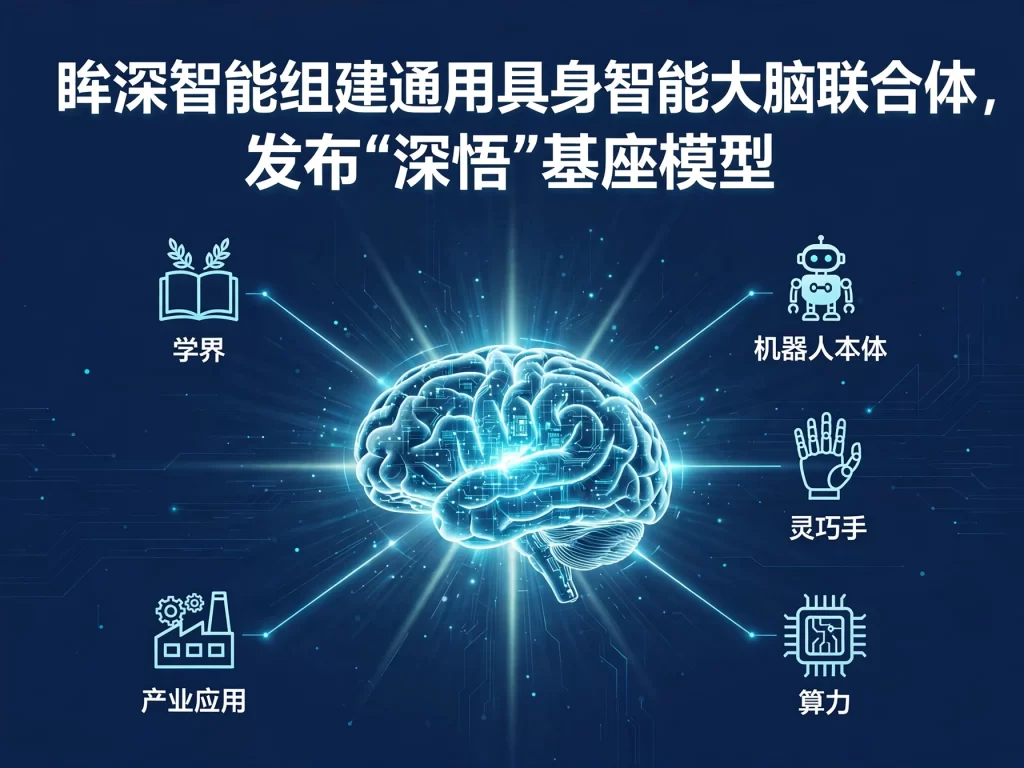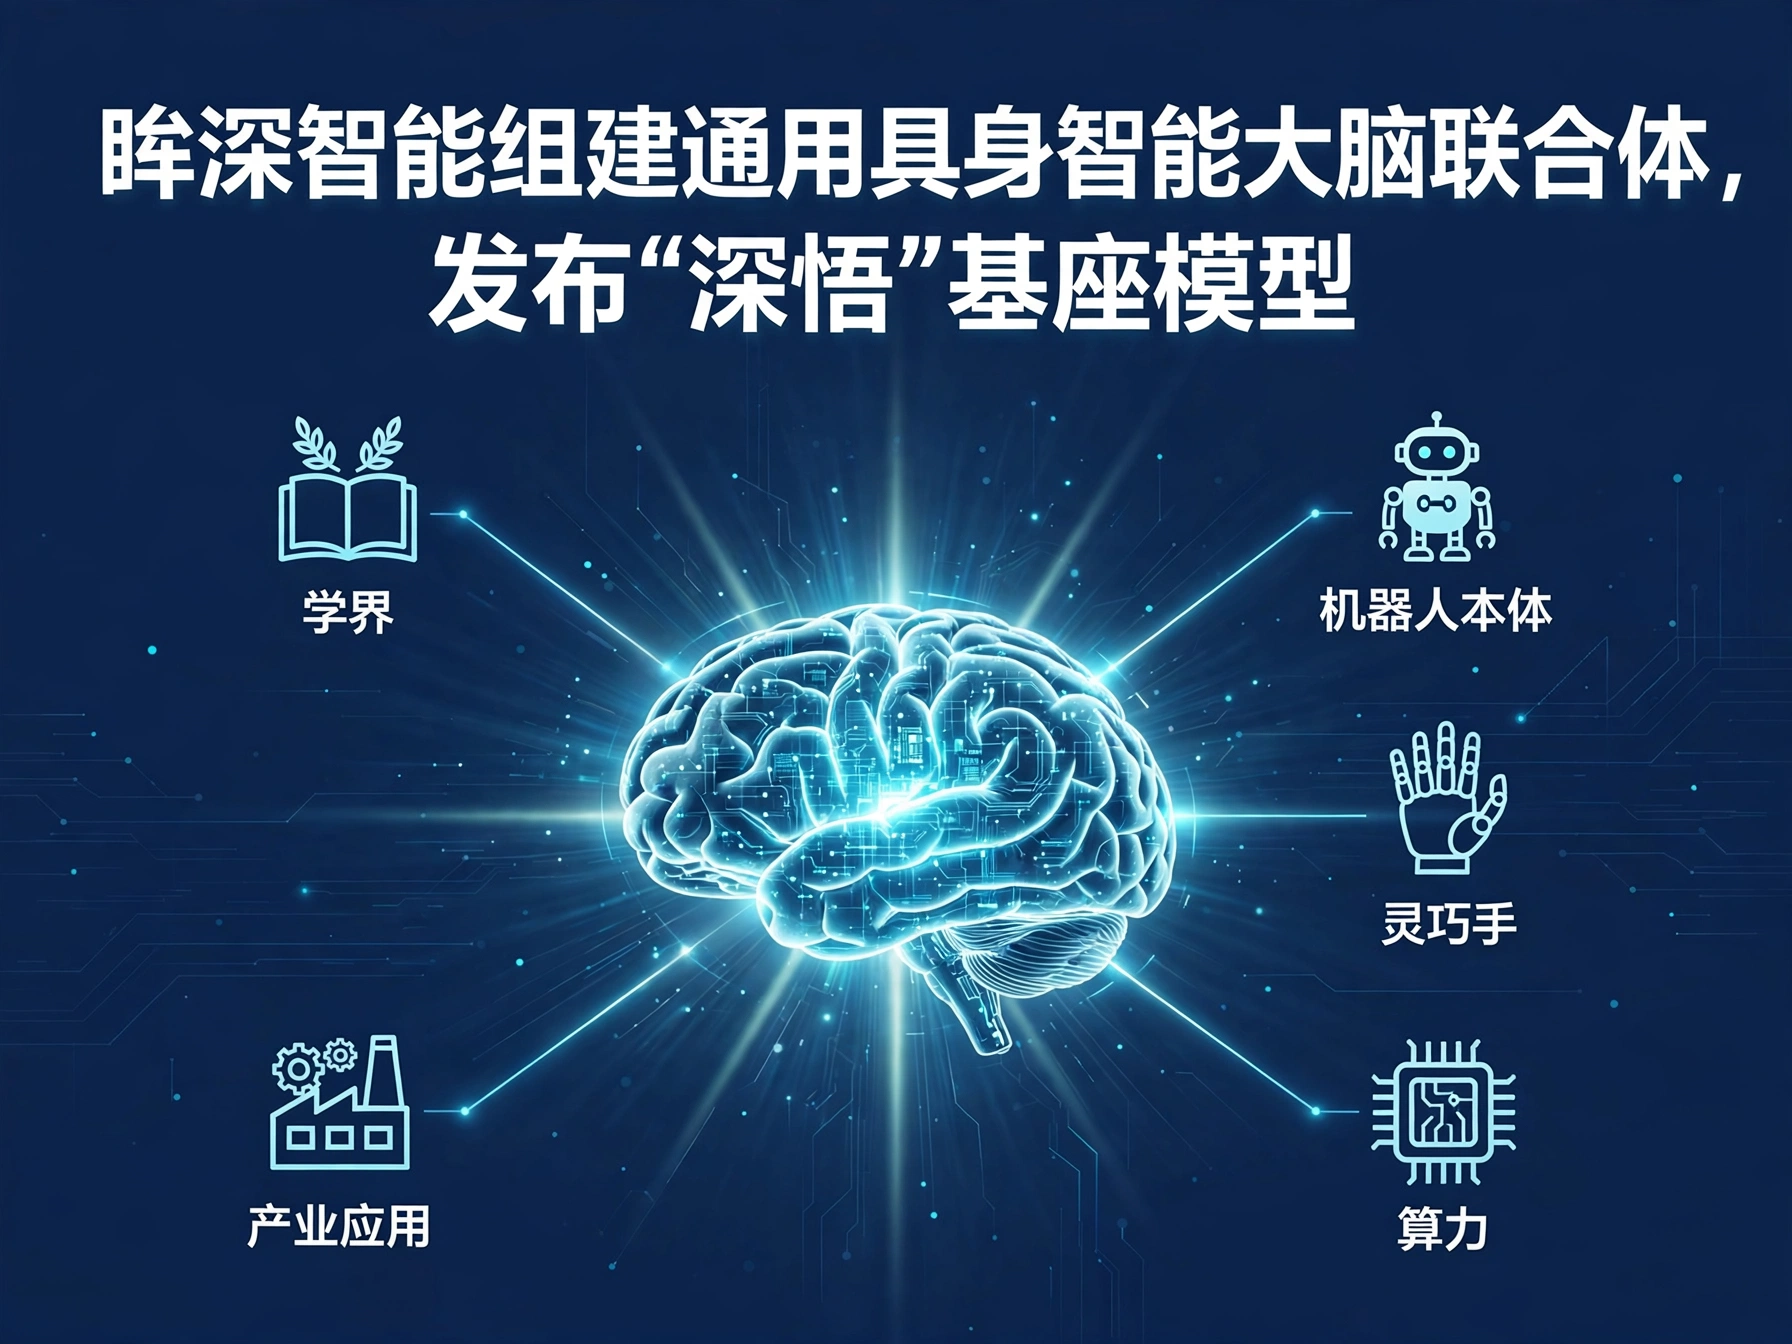
人形机器人行业里,缺的从来不只是会走路的身体,更是会干活的脑子。在进博会的一场配套活动上,眸深智能联合复旦大学未来信息创新学院、国家地方共建人形机器人创新中心、宇树科技、优必选等42家单位,组建了“通用具身智能大脑产业创新联合体”。42家单位凑在一起,目标很明确:给机器人造一个通用的大脑,并且让这个大脑真正落到产业里。
联合体的成员构成,本身就是一张产业链的地图。复旦大学未来信息创新学院代表学界的研发力量,国家地方共建人形机器人创新中心提供平台支撑,宇树科技与优必选是机器人本体领域的代表,再加上灵巧手、数据与算力、产业应用等环节的单位。从研发到本体,从数据到应用,链条上的关键角色都进了同一个组织。这种组法,针对的是具身智能行业长期存在的一个问题:各家单打独斗,模型、硬件与场景之间对不上口径。
组建联合体的同时,眸深智能还发布了三项成果。最受关注的是机器人基座模型“深悟”,它采用一步动作生成技术,推理速度最高提升24.84倍。对机器人来说,推理速度直接关系到动作的连贯程度:想得太慢,手就跟不上,端个杯子都要顿一下;一步生成动作,相当于把“想”和“做”之间的等待压到最短,机器人的反应会更接近人的直觉。
另外两项成果,补的是“深悟”之外的短板。基础设施“深枢”面向的是模型训练与部署的底座,家庭场景世界模型FWM则针对家庭这个具体场景。家庭场景对机器人最难:东西摆放没有固定位置,任务千变万化,老人孩子的需求随时会变。一个专门面向家庭场景的世界模型,等于给机器人先在虚拟的家庭环境里练熟了手,再让它进真实的家门。
把三项成果放在一起看,眸深智能的思路很完整:基座模型管“会不会动脑子”,基础设施管“练脑子顺不顺手”,世界模型管“进家庭之后认不认路”。三者缺一不可,单有一个聪明的模型,落不了地;只有基础设施,没有好模型,也跑不出效果。这种成套的打法,在当前的具身智能行业里并不多见。
这个联合体出现的时机,也值得留意。就在几天前的乌镇,机器人已经从展台走进了商场和产线,具身智能的规模被蓝皮书评估为近万亿;与此同时,行业融资正在退潮,资本对讲故事的耐心越来越少。在这样的背景下,42家单位抱团做“大脑”,更像是一次务实的转向:与其各自烧钱拼参数,不如先把通用的底座搭起来,让模型、硬件与场景在同一个框架里磨合。
从技术路线上看,“深悟”选择的一步动作生成,针对的是机器人最怕的“卡顿”。机器人的动作是连续的,上一帧没算完,下一帧就接不上,整个动作看起来就会一顿一顿。把动作生成压缩到一步,等于让机器人“想完就动”,中间不再有明显的停顿。对需要与人实时互动的家庭场景来说,这种流畅感不是锦上添花,而是能不能用的分界线:端水、递东西、扶老人,容不得半秒的迟疑。
当然,联合体与基座模型发布之后,真正的考验才刚刚开始。42家单位的协同并不容易,学界的节奏、企业的节奏、应用方的节奏各不相同,能不能在同一个目标下持续投入,要看后续的机制设计。而“深悟”24.84倍的推理速度提升,是在什么任务、什么硬件条件下测出来的,落到真实机器人身上能保留多少,同样需要后续的验证来回答。
对行业来说,这次发布至少传递了一个信号:具身智能的竞争正在从“谁的机器人长得更像人”转向“谁的大脑更通用、更好用”。身体可以各家各做,但大脑如果各做各的,生态就很难聚起来。眸深智能拉上42家单位做的这件事,本质上是在为行业搭一个共同的底座。这个底座搭不搭得起来,要看接下来有没有更多的机器人,真的用上这颗“大脑”去干活。
来源:眸深智能(进博会配套活动)